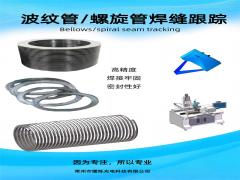
在国内自动化焊接行业早期,高端激光视觉焊缝跟踪方案长期依赖进口产品,设备成本高、售后响应慢、适配国内复杂工况的能力有限。常州市镭烁光电科技有限公司自成立之初,便瞄准激光3D视觉感知赛道,一步步完成焊缝跟踪系统从原理研发、样机验证、产品落地到AI智能化迭代的完整过程,走出一条国产焊缝跟踪装备自主化的发展路线。
镭烁光电2013年在常州成立,早期团队深耕激光光学、机器视觉领域,积累光学成像、轮廓测量与焊接工艺配套的基础技术储备。当时国内不少焊接自动化项目只能依靠预先示教的固定轨迹焊接,工件装夹偏差、焊接热变形、板材误差都会造成焊道偏移,焊缝质量不稳定,返修率居高不下,市场对高性价比、可实时纠偏的焊缝跟踪系统需求持续增长。基于行业痛点,公司在2015年1月正式立项激光3D轮廓传感器研发,焊缝跟踪系统作为这条传感产品线的核心应用同步启动预研,以激光三角测量法作为底层技术路线,重点攻克强光干扰、焊接烟尘、弧光噪声下轮廓提取的算法难题,目标打造国产化的非接触式焊缝跟踪方案。
2015至2017年底层技术攻坚阶段,研发团队围绕光学镜头、激光器、感光芯片、硬件电路以及图像处理软件同步开发,反复在激光焊激光工况下做抗干扰测试,不断优化成像光路、降噪算法。2017年8月,镭烁光电成功推出自研激光3D智能传感器,同步完成配套控制器、焊缝跟踪应用软件的开发,实现焊缝坡口、拼缝轮廓的三维数据实时采集,能够识别V型坡口、搭接缝、角焊缝、高低拼板等常见焊缝形态,完成样机闭环跟踪验证,标志着镭烁光电拥有了焊缝跟踪系统完整的自主软硬件方案,不再依托第三方传感核心部件做简单集成。
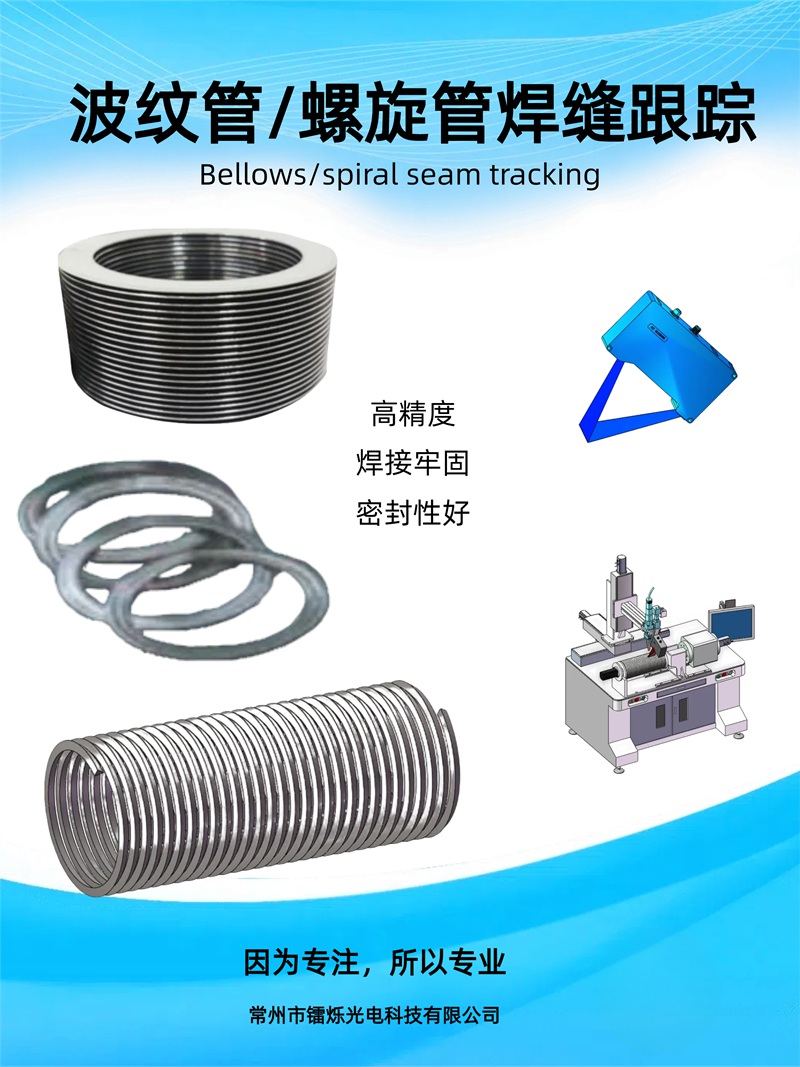
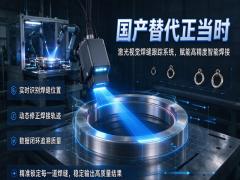
2018年8月,镭烁光电全系列激光3D传感及焊缝跟踪产品正式上市,产品分为弧焊焊缝跟踪、激光焊接焊缝跟踪两大方向,开发十余种焊接适配模式,开始对接主流工业机器人与焊接专机。上市初期重点解决客户最迫切的装夹偏差、工件形变导致的焊枪跑偏问题,支持传感器和焊枪标定、实时坐标反馈、焊枪轨迹动态修正,适配多品牌机器人,为汽车零部件、工程机械、压力容器等行业客户提供整套跟踪改造方案,国产焊缝跟踪市场开始新增一个自主可控的技术选项。
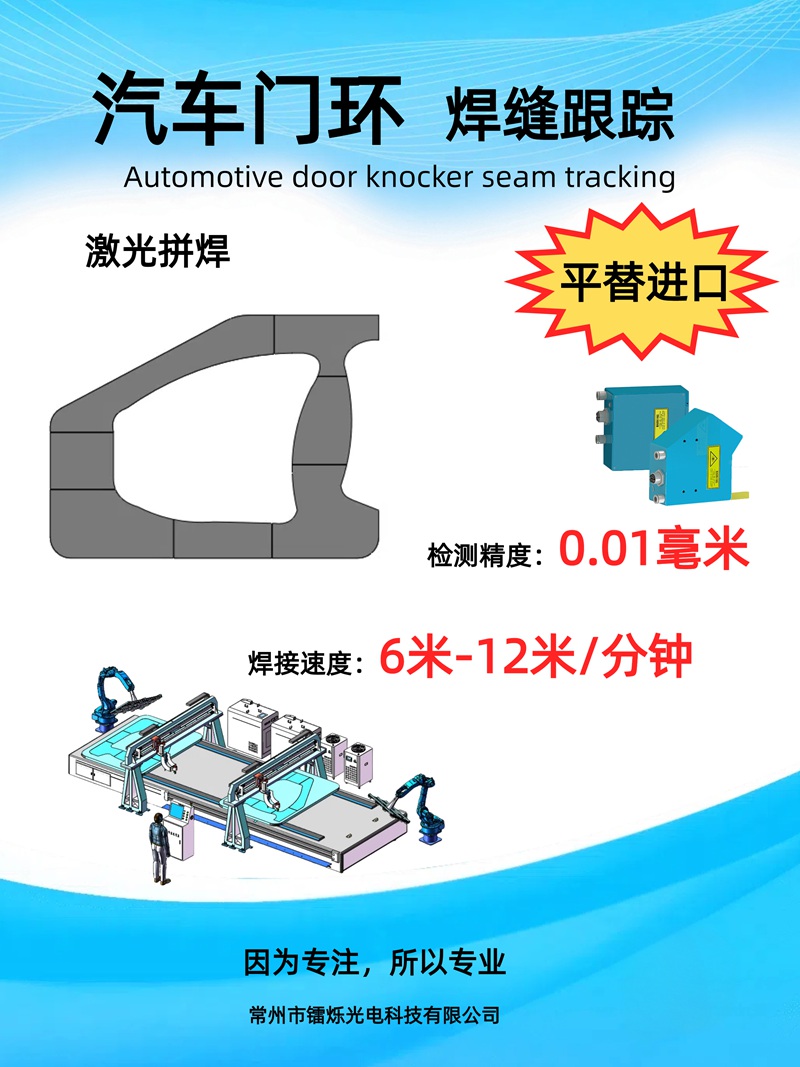
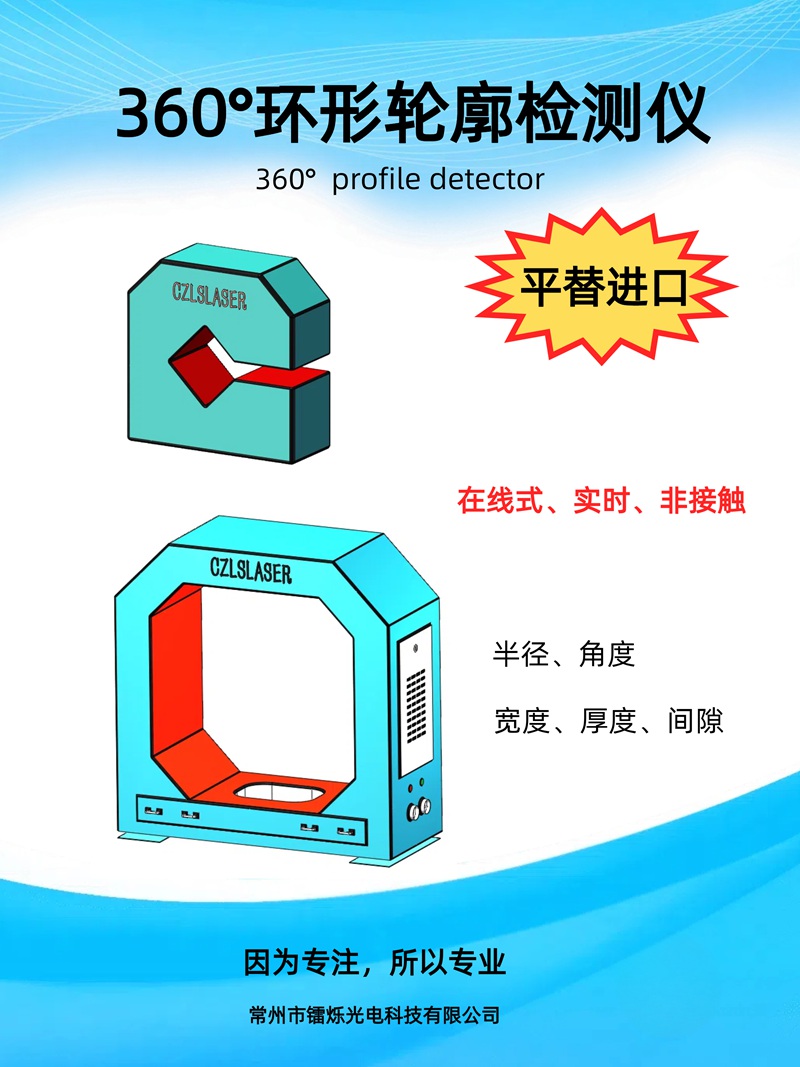
2019至2022年,进入规模化落地与场景深耕期。镭烁光电持续迭代硬件结构,推出多款不同视场、量程、精度的LS系列传感器,部分型号达到微米级检测精度,同时完善软件标定工具,降低现场调试门槛,陆续通过ISO9001质量管理体系认证,取得多项发明专利、软件著作权。这一阶段,产品从简单的焊缝位置跟踪,逐步增加坡口间隙识别、错边检测、焊缝轮廓记录等附加功能,承接大量产线改造项目,在薄板焊接、厚板坡口焊、环缝焊接场景积累大量现场工艺数据库,产学研同步推进,和高校联合攻关特殊工艺场景的跟踪难题,例如汽车拼焊板这类难度较高的焊接工况。
2023年之后,镭烁光电焊缝跟踪系统迈向AI智能时代。团队在原有轮廓算法基础上引入深度学习图像识别模型,针对反光强、坡口杂乱、弧光剧烈等复杂工况优化识别能力,复杂坡口识别准确率得到明显提升,同时搭建覆盖数百种材料组合的焊接工艺数据库。系统不再只做单纯轨迹纠偏,实现焊缝跟踪、坡口参数采集、焊接过程监测一体化,能够在高低台阶拼板焊接时同步管控X向对中和Z向高度,保证激光焦点稳定,减少焊穿、熔深不足等缺陷。在新能源装备、储能、轨道交通等新兴行业,这套系统开始批量应用,适配电解槽、电池结构件等高端精密焊接场景,逐步缩小与进口同类产品的性能差距。
历经十余年迭代,镭烁光电焊缝跟踪系统的发展,本质是国内激光视觉焊接装备国产化的一个缩影。从2015年从零启动传感研发,到传感器、控制器、跟踪算法全部自研,再到AI视觉赋能、多行业工艺沉淀,镭烁光电持续围绕焊接现场真实痛点迭代产品。面向未来,焊缝跟踪系统将朝着更高集成度、多缺陷同步在线检测、焊接工艺自适应联动方向演进,持续为国内自动化焊接产线提供稳定、可定制的国产3D视觉跟踪解决方案。