在自动化焊接产线中,"盲焊"是指焊接机器人按照预先示教的固定轨迹运行,无法感知焊缝的实际位置变化。这种方式在理想条件下可以工作,但在实际生产中面临诸多痛点。本文分析盲焊的核心问题,并讲解视觉跟踪如何逐一解决。
一、盲焊的核心痛点
装夹偏差:工件每次上料的位置不可能完全一致,固定轨迹无法适应。
热变形:焊接过程中工件受热膨胀、冷却收缩,焊缝位置会实时变化,在长焊缝和薄板中尤为明显。
工件一致性差:冲压件、铸造件的尺寸波动,拼接间隙的不均匀,都让固定轨迹难以覆盖。
示教工作量大:多品种小批量生产时,每种工件都需要人工示教轨迹,换型时间长。
质量不可控:偏焊导致未焊透、焊偏、咬边等缺陷,只能靠焊后人工抽检,漏检率高。
这些痛点的根源在于:机器人"不知道"焊缝在哪里,只能根据事先设定好的路线"盲走"。
二、视觉跟踪如何解决:给机器人装上眼睛
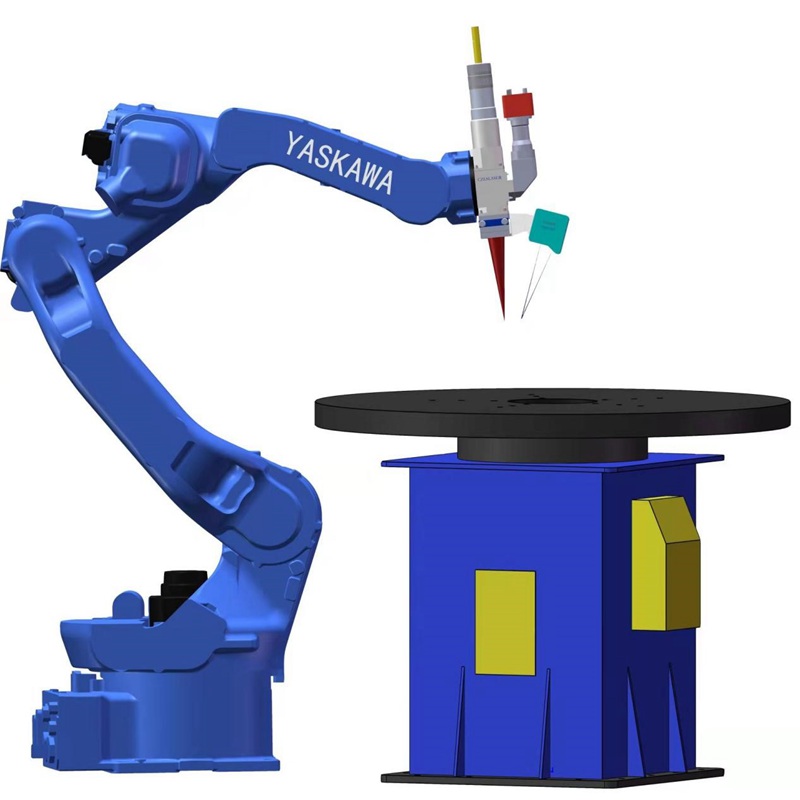
激光视觉跟踪系统通过线激光传感器实时感知焊缝位置,从根本上解决盲焊问题:
实时感知焊缝位置:传感器以每秒数十到上百帧的频率扫描焊缝前方区域,每一帧都能得到焊缝的精确三维坐标。
动态修正轨迹:偏差数据实时发送给机器人,机器人在运动中微调焊枪位置,确保焊枪始终对准焊缝中心。
适应装夹偏差:即使工件上料位置有偏差,焊缝跟踪系统也能自动找到焊缝并修正,降低对工装夹具精度的要求。
补偿热变形:焊接过程中焊缝位置因热变形发生变化时,系统持续跟踪修正,不受变形影响。
减少示教工作:对于规则焊缝,只需标示大致起点和方向,系统自动寻位和跟踪,大幅减少示教点数。
三、实际效果对比
以一条常见的薄板拼接焊产线为例:
盲焊方式:需要高精度工装保证工件位置,换型时重新示教,热变形导致的偏焊率约5%~15%,需要焊后返修。
视觉跟踪方式:工装精度要求降低,换型示教时间减少约50%以上,偏焊率降至1%以下,焊后返修量大幅减少。
焊接机器人盲焊的核心痛点是"看不见焊缝在哪里",导致无法应对装夹偏差、热变形和工件一致性差等实际问题。激光视觉跟踪通过实时感知焊缝三维位置、动态修正焊枪轨迹,从根本上解决了盲焊问题。它不仅提升了焊接质量和一致性,还降低了对工装和示教的依赖,是自动化焊接从"固定轨迹"走向"自适应焊接"的关键技术。