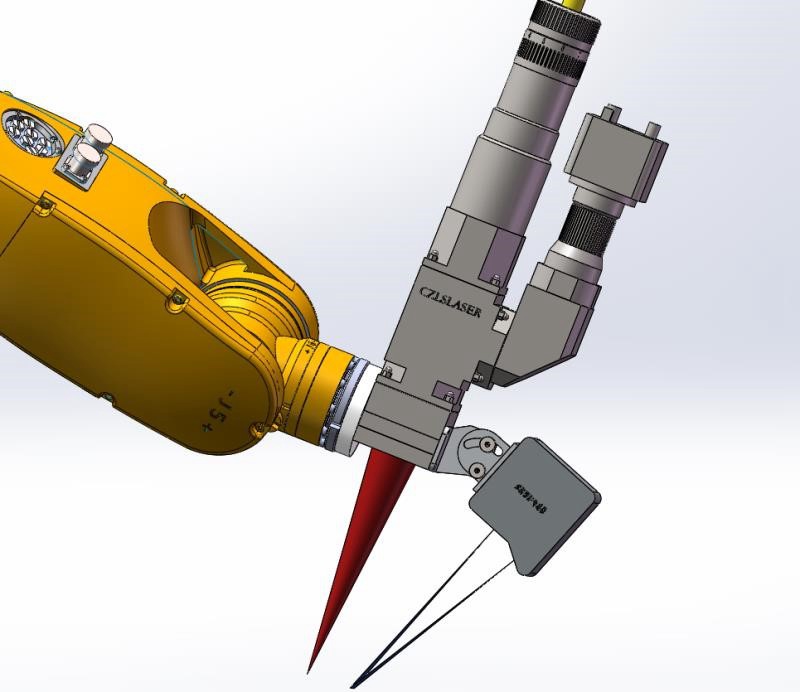
焊枪前置距离是激光焊缝跟踪系统中关键的安装和性能参数,直接影响跟踪精度、响应速度和抗干扰能力。很多跟踪效果不佳的问题,根源在于前置距离设置不合理。
一、焊枪前置距离的定义
传感器激光扫描平面与焊枪电弧作用点之间的距离。
即传感器"看"到的焊缝在焊枪前方多远,测量的是尚未焊接的原始焊缝。
通常沿焊缝行走方向测量,单位毫米。
常见范围20至100毫米,取决于安装空间、焊接工艺和传感器型号。
二、为什么需要前置距离
传感器不能装在焊枪正下方,否则容易被弧光、飞溅和高温直接干扰。
需在焊枪前方观察未焊接的原始坡口,焊接后表面形状已改变。
给控制系统留出计算和调整时间,保证调整在焊枪到达前完成。
物理上传感器和焊枪需分开安装,避免碰撞干涉。
为气帘保护、遮光罩等防护装置留出空间。
三、对跟踪精度的影响
前置距离越大,测量点与焊接点时间差越长(时间差=前置距离/焊接速度)。
这段时间内焊缝可能因热变形移动,产生跟踪滞后误差。
滞后误差=热变形速度×时间差,热变形越快、前置距离越大,滞后越严重。
曲线焊缝中,前置距离大时焊枪到达时焊缝方向已变化,不做预测会产生偏差。
理论上前置距离越小,跟踪越精准。
四、对系统稳定性的影响
前置距离过小:传感器离弧光和飞溅太近,光学干扰增强,条纹信噪比下降。
飞溅直接打到镜头,增加清洁更换频率,维护成本上升。
传感器温度升高,影响稳定性和光学精度。
安装空间受限,可能与焊枪、工件或工装干涉。
前置距离过大:抗干扰好但跟踪滞后严重,尤其高速焊和薄板热变形大的工况。
五、工程选择原则
薄板高速焊:尽量小(20至40毫米),减少热变形滞后。
厚板大坡口:可稍大(50至100毫米),厚板热变形慢。
曲线焊缝:小一些(30至50毫米),配合轨迹预测。
强弧光工况:不宜过小(至少40毫米),配合蓝光和窄带滤光。
飞溅严重工况:适当增大(50至80毫米),配合气帘和保护玻璃。
六、与其他参数的配合
扫描频率:前置距离大时需更高频率保证数据密度。
滤波参数:前置距离大时滞后明显,需减少滤波强度提高响应。
轨迹预测:前置距离不可避免时,用预测算法补偿。
焊接速度:速度越快,相同前置距离下滞后越严重。
焊枪前置距离是跟踪精度和系统稳定性之间的平衡点:太小抗干扰差、维护频繁,太大跟踪滞后、精度下降。需根据板厚、焊接速度、接头形式、弧光强度和安装空间综合判断。